百度把"驾校"搬进了电脑里:AI 教 AI 开车,一天模拟的路测顶实车三年
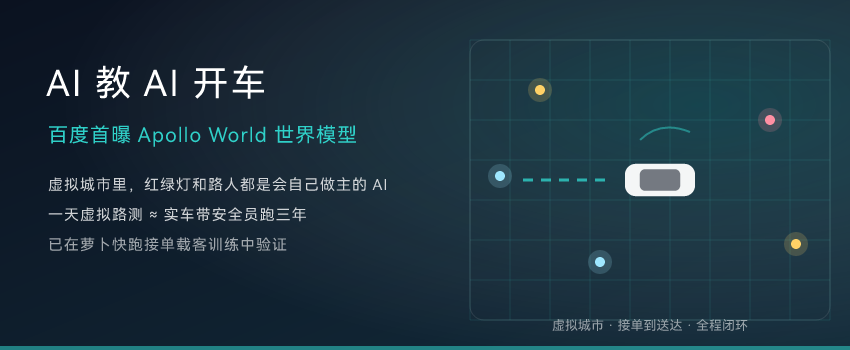
11 月 3 日,百度在深圳的 AI Day·Apollo 专场上,第一次公开了他们做了很久的一个东西:Apollo World,一个专门给"物理世界 AI"用的世界模型。最直白的说法是——它相当于一所虚拟驾校,让 AI 在里面学开车,再上真路。 据官方介绍,这套模型已经在萝卜快跑(百度的无人驾驶出行服务)的全球化测试里用上了,帮无人车做虚拟训练和安全验证。 世界模型不是"画得像",是"算得对"百度智能驾驶事业群组首席架构师王亮说了一句很到位的话:世界模型的重点不是画面好不好看,而是能不能忠实还原现实的物理规律和因果。 他们为此提了一套"2+3"的判断标准。两条基础门槛:一是因果性,过去决定未来,不是拼凑画面反推;二是交互性,你踩一脚刹车,虚拟世界得跟着变。三项加分项:物理准确性、长时间运行的持久性(跑久了画面和物体别"漂")、以及实时性(场景再复杂,推理时间不能跟着涨)。 路上的行人、别的车,都是会自己做主的 AI这是 Apollo World 最有意思的地方。传统仿真里,其他车辆和行人基本是按剧本走的"道具"。而在 Apollo World 的虚拟城市里,每个交通参与者都被建模成有决策能力的 AI 智能体——无人车让行、变道,它们会做出自己的反应。 再往前一步:无人车可以在虚拟城市里任意起终点连续行驶,走完从接单、载客到送达的完整行程,而不是只测某一个孤立场景。系统做决策,环境立刻变化,再反馈给系统,形成闭环。 为什么要这么干:无人驾驶有个"不可能三角"安全、聪明、规模,这三样很难同时拿到。长尾的极端场景靠真实里程攒不出来,新城市部署又有成本和风险。 据行业人士估算,Apollo World"日行十万公里",一天做的虚拟路测,相当于一辆配了安全员的实车连续跑约三年。把试错成本先留在虚拟世界里消化,就是"AI 教 AI 开车"。 底气来自真实数据:据了解,萝卜快跑已落地全球 28 座城市,累计完成超 2300 万次出行服务,自动驾驶总里程突破 3.5 亿公里,其中全无人驾驶里程超 2.4 亿公里。 对普通人来说,最直接的感受大概是:以后无人车开进你所在的城市,它可能已经在虚拟世界里,把你家楼下那个最难走的路口开过几万遍了。 来源:InfoQ《AI 教 AI 开车!百度首次披露 Apollo World 世界模型,让无人驾驶突破"不可能三角"》 原文链接:https://www.infoq.cn/article/tIt75FRqU2hwy4eWrOIu |
 业界动态阿里发布Qwen4-Max:2.4万亿参数、单任务花2026-11-17
 业界动态掌舵33年后交棒:黄仁勋辞任英伟达CEO,CFO2026-11-16
 业界动态AI不写字了,只答是或否:谷歌首发决策模型2026-11-13



 糖糊碌